---
key: mechanic/phone-haptics--family-experimental
type: mechanic
id: phone-haptics--family-experimental
lang: ru
title: Исследования и аппаратные расширения
summary: >-
GripSense использует вибромотор и гироскоп для косвенной оценки нажима. Это
исследовательский метод с калибровкой, а не штатный датчик силы телефона.
updatedAt: '2026-10-22'
status: active
url: >-
https://gamemechanics.pro/ru/knowledge/mechanic/phone-haptics--family-experimental/
jsonUrl: >-
https://gamemechanics.pro/api/v1/knowledge/ru/mechanic/phone-haptics--family-experimental.json
markdownUrl: >-
https://gamemechanics.pro/content/knowledge/ru/mechanic/phone-haptics--family-experimental.md
aliases: []
tags:
- Вибрация и тактильная отдача телефона
- Каталог механик
sourceIds:
- source-2d119312b0d0b494
- source-62e3bac1dde44c25
- source-798a2aacc8656d8f
- source-6175162035ea5ec9
- source-32c2d8d34a7ae8a5
- source-da3f53b0f458f983
- source-ef6817a54d2a7235
sources:
- id: source-2d119312b0d0b494
title: 'GripSense, UIST 2012'
url: 'https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf'
verifiedAt: null
- id: source-62e3bac1dde44c25
title: 'VibePhone: Vibration-Based Surface Recognition, 2012'
url: 'https://rllab.snu.ac.kr/publications/papers/2012_cpsna_vibephone.pdf'
verifiedAt: null
- id: source-798a2aacc8656d8f
title: 'VibeComm, Sensors 2014'
url: 'https://www.mdpi.com/1424-8220/14/11/21151'
verifiedAt: null
- id: source-6175162035ea5ec9
title: 'Bristlebot: теоретический анализ, 2014'
url: 'https://arxiv.org/abs/1410.8153'
verifiedAt: null
- id: source-32c2d8d34a7ae8a5
title: 'Localized haptics: PVDF actuators, 2023'
url: 'https://www.mdpi.com/2076-0825/12/7/289'
verifiedAt: null
- id: source-da3f53b0f458f983
title: 'Disney Research: TeslaTouch, 2010'
url: >-
https://la.disneyresearch.com/publication/teslatouch-electrovibration-for-touch-surfaces/
verifiedAt: null
- id: source-ef6817a54d2a7235
title: 'Microsoft Research: TouchMover, 2013'
url: >-
https://www.microsoft.com/en-us/research/publication/touchmover-actuated-3d-touchscreen-with-haptic-feedback/
verifiedAt: null
relations: []
placements:
- catalogId: phone-haptics
id: family-experimental
title: Вибрация и тактильная отдача телефона
url: 'https://gamemechanics.pro/ru/mechanics/phone-haptics/#family-experimental'
categoryIds:
- section-1
supersededBy: []
attributes:
preview:
updatedAt: '2026-10-22'
title: Исследования и аппаратные расширения
description: >-
GripSense использует вибромотор и гироскоп для косвенной оценки нажима.
Это исследовательский метод с калибровкой, а не штатный датчик силы
телефона.
image:
src: images/mechanics/haptic-gripsense-photo.webp
width: 1029
height: 1440
crop:
x: 62
'y': 205
width: 738
height: 984
game: GripSense (research prototype)
sourceUrl: 'https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf'
originalUrl: 'https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf'
credit: Mayank Goel / Jacob O. Wobbrock / Shwetak N. Patel
rights: >-
© The authors / ACM, UIST 2012. Photograph extracted from Figure 1 on
PDF page 1. Research prototype; separate rights retained. Excluded from
MIT and CC BY 4.0.
caption: 'GripSense: фото из исследования управления нажимом одним пальцем'
alt: 'GripSense: фото из исследования управления нажимом одним пальцем'
markers:
- x: 49
'y': 56
label: Прототип оценивает нажим по косвенным вибрационным признакам
tips:
- 'Проверяйте конкретную аппаратную модель, хват и условия измерения.'
examples:
- title: GripSense (research prototype)
url: 'https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf'
endsAt: null
provenance: >-
Original editorial design catalog consolidated from project discussions on
2026-10-20. Complete discussion item lists and contextual limitations are
preserved; linked primary sources support specific techniques, not the entire
classification. English translation was prepared with machine assistance and
editorial review.
license: CC-BY-4.0
codeLicense: MIT
attribution: gamemechanics.pro contributors
catalogKey: catalog/phone-haptics
---
# Исследования и аппаратные расширения
id: phone-haptics--family-experimental
type: mechanic
key: mechanic/phone-haptics--family-experimental
lang: ru
status: active
url: https://gamemechanics.pro/ru/knowledge/mechanic/phone-haptics--family-experimental/
GripSense использует вибромотор и гироскоп для косвенной оценки нажима. Это исследовательский метод с калибровкой, а не штатный датчик силы телефона.
## На одном экране
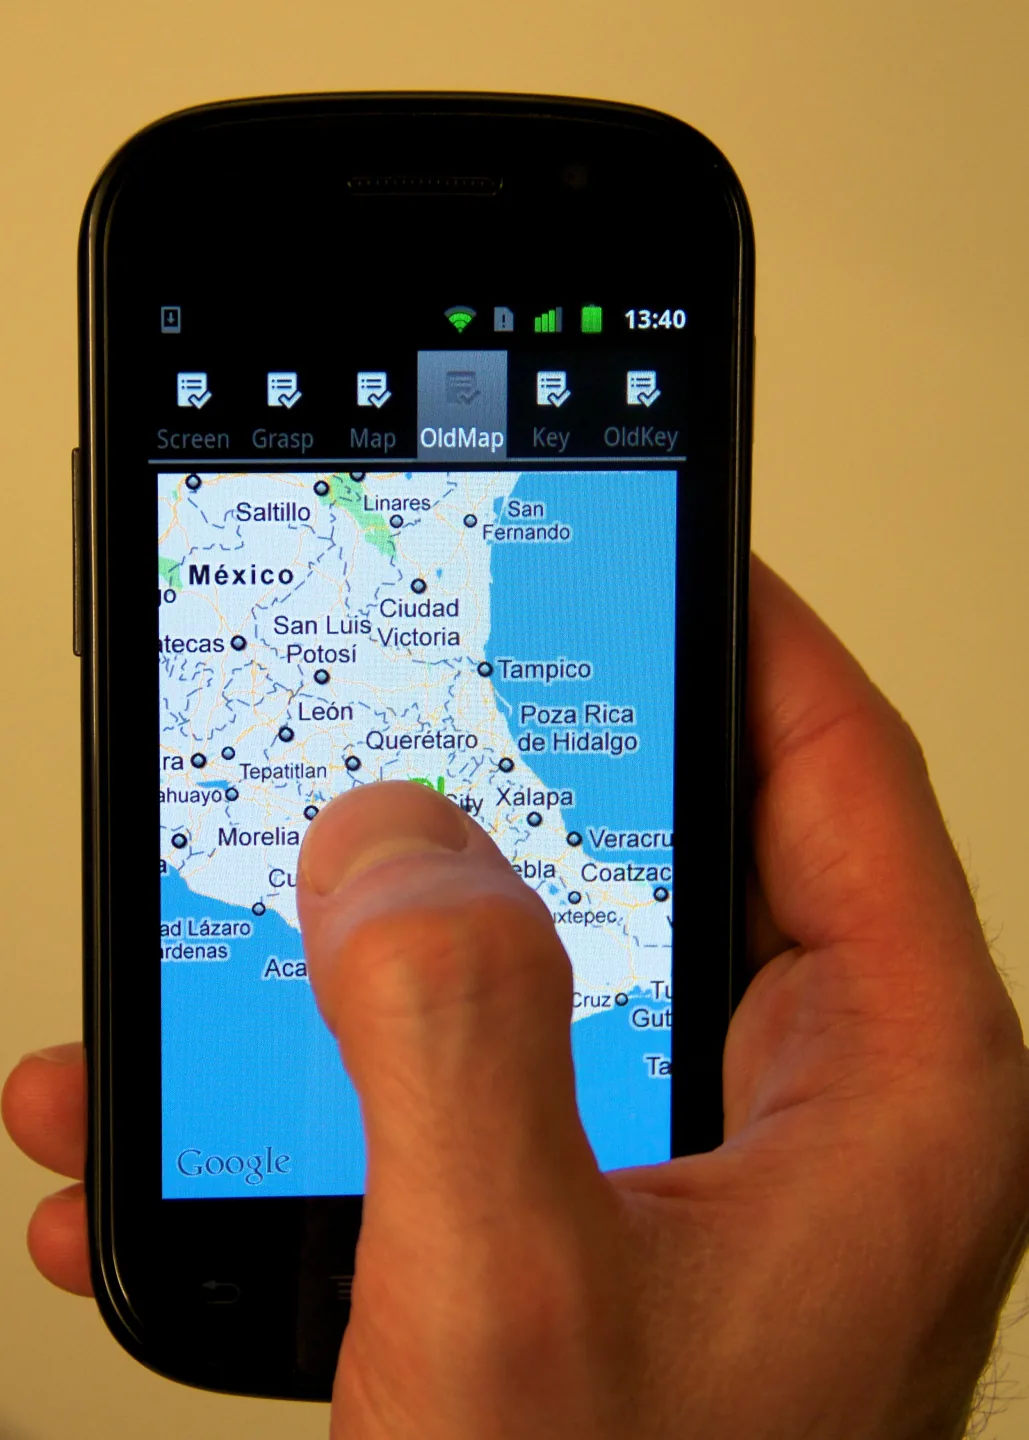
[GripSense (research prototype)](https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf) · © The authors / ACM, UIST 2012. Photograph extracted from Figure 1 on PDF page 1. Research prototype; separate rights retained. Excluded from MIT and CC BY 4.0.
1. Прототип оценивает нажим по косвенным вибрационным признакам
- Проверяйте конкретную аппаратную модель, хват и условия измерения.
- [GripSense (research prototype)](https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf)
## Как работает
Эти идеи требуют отдельного прототипа, калибровки или оборудования. Это не штатные возможности любого телефона.
## Варианты
### Варианты и применение
- Оценка давления по затуханию. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: датчики. Правило: Мотор возбуждает колебания, а сенсоры измеряют изменение отклика при нажатии; алгоритм оценивает условный уровень давления. Применение: Исследовательский ввод, дополнительная ось управления. Ограничения: Принцип исследован в GripSense; это косвенная оценка на конкретном оборудовании, не универсальный датчик силы.
- Распознавание поверхности. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: датчики. Правило: Известное возбуждение мотора сопоставляют с измеренным откликом и обученными образцами поверхности. Применение: Прототип определения, на чём лежит телефон, контекстный интерфейс. Ограничения: VibePhone исследует такой подход; нужны обучающие данные и проверка конкретного набора поверхностей.
- Обмен через общую поверхность. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: датчики, второй телефон. Правило: Один телефон кодирует сообщение импульсами, другой пытается декодировать колебания поверхности акселерометром. Применение: Исследовательская коммуникация, настольный интерактивный объект. Ограничения: VibeComm показывает принцип; канал медленный и зависит от поверхности и калибровки, не заменяет сеть по умолчанию.
- Слева и справа двумя телефонами. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: два устройства, сеть. Правило: Два независимо управляемых устройства подают раздельные сигналы, позволяя кодировать сторону телесным расположением. Применение: Эксперимент пространственного наведения, парная интерактивная сцена. Ограничения: Нужны два актуатора на разных местах и синхронизация; один обычный телефон такого канала не гарантирует.
- Телефон и носимый актуатор. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: BLE, аксессуар. Правило: Телефон вычисляет событие, а браслет или иной совместимый аксессуар воспроизводит сигнал в заданном месте. Применение: Тренировка, доступная навигация, иммерсивная игра. Ограничения: Требуются протокол аксессуара, разрешения и проверка задержки; это отдельное оборудование.
- Локальная вибрация экрана. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: специальный дисплей. Правило: Массив актуаторов или особая конструкция создают пространственно различимые области отклика. Применение: Исследовательская панель, тактильная карта, несколько независимых контактов. Ограничения: Стандартный API телефона не создаёт произвольную вибрацию под каждым пальцем.
- Управляемое трение поверхности. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: специальный дисплей. Правило: Специальная электростатическая или ультразвуковая система меняет ощущение скольжения пальца. Применение: Исследование текстур, тактильные границы, интерфейс материалов. Ограничения: Нужна соответствующая поверхность и управляющая электроника; обычного вибромотора недостаточно.
- Физическое сопротивление движению. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: механический аксессуар. Правило: Внешний механизм создаёт силу или упор, а телефон управляет сценарием и дополняет его вибрацией. Применение: Тренажёр, манипулятор, симулятор инструмента. Ограничения: Сопротивление создаёт аксессуар; вибрация телефона сама не удерживает палец или руку.
- Движение на вибрационной подставке. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: подставка, датчики. Правило: Концепция: асимметричная опора преобразует колебания корпуса в движение физической конструкции. Применение: Робототехнический эксперимент, физическая игрушка. Ограничения: Принцип bristlebot известен, но работоспособность с целым конкретным телефоном не установлена этим каталогом.
- Поверхность как резонатор. Роль: Эксперимент. Возможности: Отдельный прототип. Ввод: подставка, микрофон. Правило: Концепция: импульсы мотора возбуждают стол или корпус объекта, меняя слышимый и ощущаемый отклик. Применение: Интерактивная инсталляция, исследование акустики, материальный интерфейс. Ограничения: Эффект зависит от контакта и материала; управляемый звук и одинаковое ощущение у участников не гарантируются.
## Контекст и ограничения
Авторская систематизация: 160 карточек в 16 группах. Это механики, приёмы обратной связи, применения и экспериментальные расширения, а не 160 независимых физических эффектов. Примеры проектирования условные, не утверждения об использовавших их выпущенных играх.
## Связанные материалы
## Источники и происхождение
Original editorial design catalog consolidated from project discussions on 2026-10-20. Complete discussion item lists and contextual limitations are preserved; linked primary sources support specific techniques, not the entire classification. English translation was prepared with machine assistance and editorial review.
- [GripSense, UIST 2012](https://ubicomplab.cs.washington.edu/pdfs/gripsense.pdf) (id: source-2d119312b0d0b494)
- [VibePhone: Vibration-Based Surface Recognition, 2012](https://rllab.snu.ac.kr/publications/papers/2012_cpsna_vibephone.pdf) (id: source-62e3bac1dde44c25)
- [VibeComm, Sensors 2014](https://www.mdpi.com/1424-8220/14/11/21151) (id: source-798a2aacc8656d8f)
- [Bristlebot: теоретический анализ, 2014](https://arxiv.org/abs/1410.8153) (id: source-6175162035ea5ec9)
- [Localized haptics: PVDF actuators, 2023](https://www.mdpi.com/2076-0825/12/7/289) (id: source-32c2d8d34a7ae8a5)
- [Disney Research: TeslaTouch, 2010](https://la.disneyresearch.com/publication/teslatouch-electrovibration-for-touch-surfaces/) (id: source-da3f53b0f458f983)
- [Microsoft Research: TouchMover, 2013](https://www.microsoft.com/en-us/research/publication/touchmover-actuated-3d-touchscreen-with-haptic-feedback/) (id: source-ef6817a54d2a7235)
CC-BY-4.0 · gamemechanics.pro contributors